在家用電腦上運行 Microduck RL:在 6GB RTX 2060 上安裝、操控及訓練行走 policy
Pollen Robotics(開源人形機械人 Reachy 背後的法國團隊)為其新推出、約 25cm/約 800g 的雙足機械人 Microduck 開源了整套強化學習訓練系統:超過 44 個 RL 任務環境、完整的 sim2real 方案,以及真機上運行的全部 policy。即使沒有實體機械人,亦可使用。本文是我在家中電腦安裝該系統、在模擬器中操作三個環境,並在 6GB 的 RTX 2060 上從零訓練一個行走 policy 的完整紀錄,當中包括真實數據及我遇過的問題。
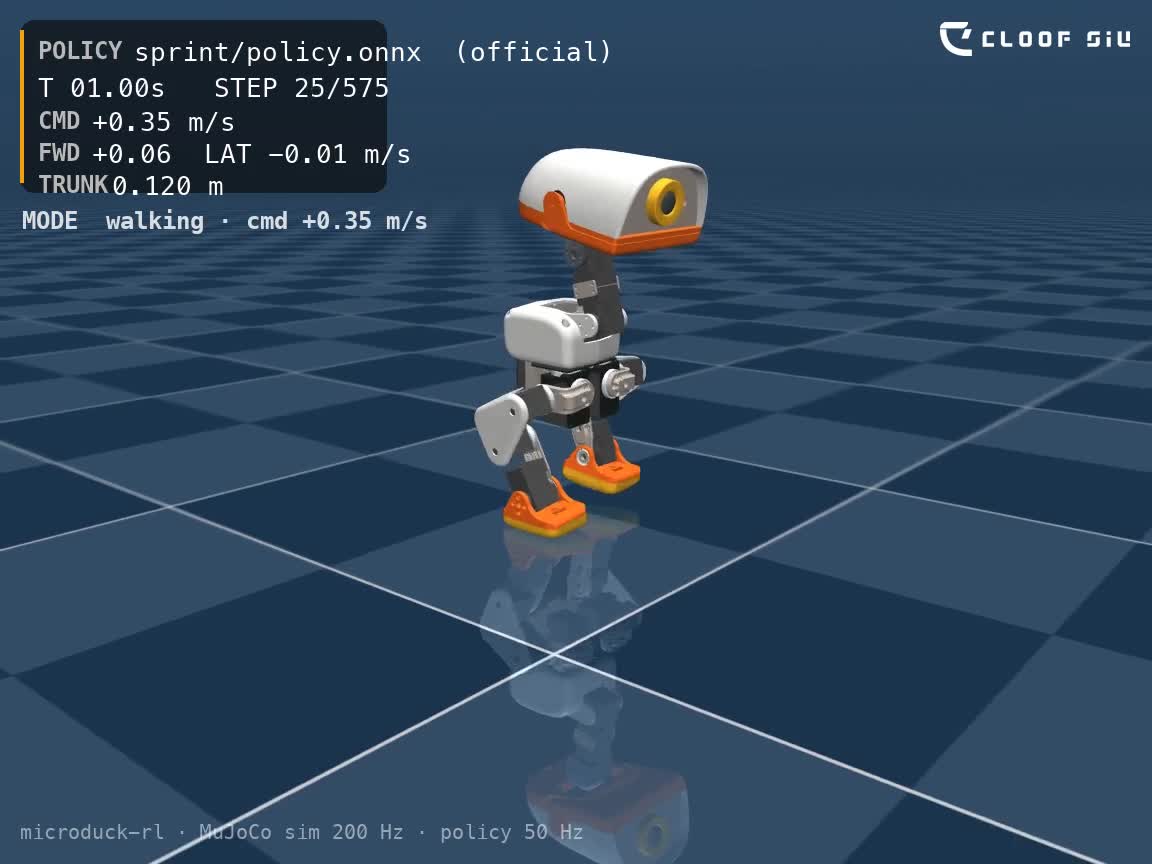
alpha_walking 參考 policy 在平地上衝刺。指令 0.35 m/s,直線行走:11.5 秒內前進 5.9 米。1 · 所需配置
| 部件 | 最低要求 | 備註 |
|---|---|---|
| GPU(訓練) | 任何 CUDA 顯示卡,約 6GB VRAM | RTX 2060 6GB 運行 2048 個並行環境只佔用 3.7GB;8GB 或以上可支援 4096 個(上游預設值)。 |
| GPU(只操作、不訓練) | 不需要,CPU 亦可 | Policy 推理及 3D viewer 毋須 CUDA 亦可正常運行。 |
| RAM/磁碟 | 16GB/約 10GB 空間 | 首次執行 uv sync 會下載約 2GB CUDA wheels(torch 2.9.1 cu128、MuJoCo Warp)。 |
| 作業系統 | Ubuntu(原生或 WSL2) | 本文所有步驟均在 Windows 11 + WSL2 + NVIDIA WSL 驅動程式環境下運行。 |
2 · 安裝(15 分鐘)
只需數行指令即可完成。uv 是本項目使用的 Python 套件管理器;由於首次 sync 會下載約 2GB 指定版本的 CUDA wheels,需要將 HTTP timeout 延長。
curl -LsSf https://astral.sh/uv/install.sh | sh
git clone https://github.com/pollen-robotics/microduck_rl
cd microduck_rl
export UV_HTTP_TIMEOUT=600
uv sync          # 首次約 2GB,光纖網絡下少於 10 分鐘
uv run list-envs # 任務登記表:44 個任務
list-envs 會列出全部任務:行走、起身、坐下與站立、蹲下拾物、踢球、前滾翻(roulade)、滾軸溜冰(六個 roller 任務),以及每個任務均設有的 Backlash 版本(在每個關節齒輪加入真實齒隙)。每個任務都是一個獨立的 PPO gym。
WSL 的 NVIDIA 驅動程式由 Windows 端提供,訓練前請先在 WSL 內執行
nvidia-smi 確認。我的電腦顯示 NVIDIA GeForce RTX 2060, 6144 MiB,import torch 後 torch.cuda.is_available() == True。3 · 下載真機正在使用的 policy
Pollen 將實體 Microduck 所運行的網絡全部發佈於 Hugging Face,共 11 個 ONNX 檔案,每個約 800KB。換言之,你可以在模擬器中運行與真機相同的神經網絡。
uv run python - <<'EOF'
from huggingface_hub import snapshot_download
snapshot_download(repo_id="pollen-robotics/microduck-policies",
                  local_dir="/home/<你>/microduck_policies")
EOF